苏黎世联邦理工让人形机器人学会爬梯、翻越和摔倒后起身:一个策略搞定,靠“规划身体接触点”
· 来源:Humanoids Daily
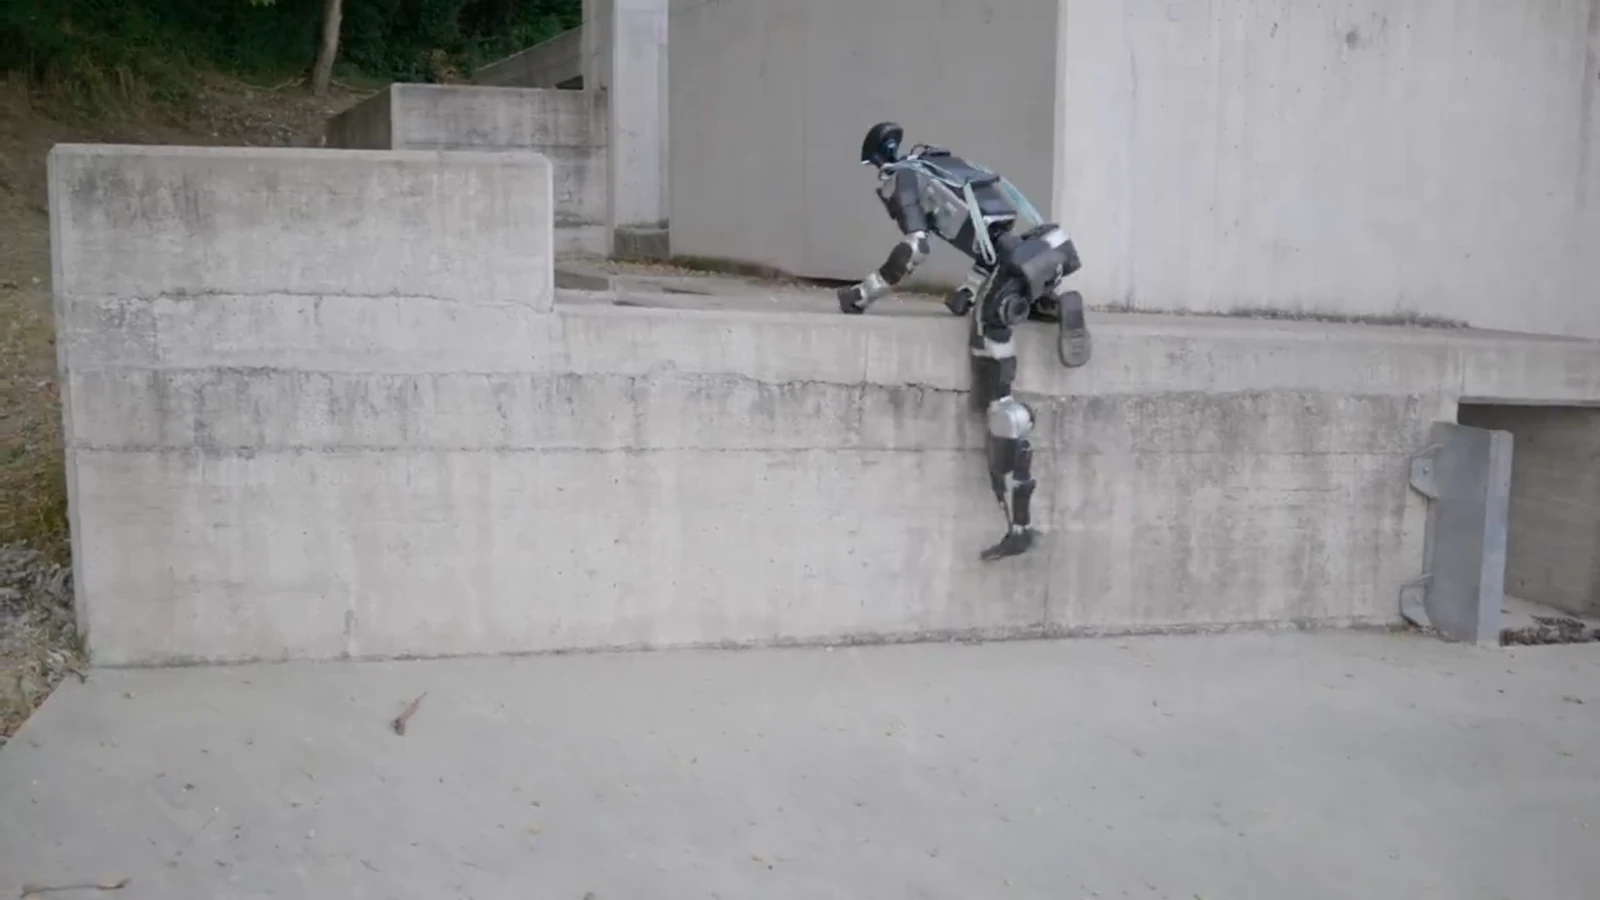
ETH苏黎世机器人系统实验室提出基于注意力的接触规划方法ACP,让宇树G1用单一策略完成攀爬、跨越稀疏落脚点和跌倒恢复。
苏黎世联邦理工学院(ETH Zürich)机器人系统实验室与合作者展示了一项新成果:一台宇树G1人形机器人只用一个学习得到的运动策略,就能爬梯子、翻越障碍并在摔倒后自己站起来。这项名为“基于注意力的接触规划”(ACP)的方法,于10月22日提交到arXiv,目前处于审稿阶段,合作方包括苹果、ETH AI中心和英伟达。
ACP的思路是先决定机器人身体“应该在哪里接触环境”,再让控制器去解决接触点之间的动作。部署时,规划器根据激光雷达生成的高度图、机器人自身状态和目标位置,预测双手、双肘、双膝、双脚和骨盆共九个部位的接触位置,最多向前看1.5秒;第二个网络再把这些接触目标转换成23个关节的动作。两个网络都在机器人本体上以50Hz运行,不需要回放参考动作。
训练只用了13.2分钟的人类动作数据,再结合强化学习。研究者报告,在八条仿真组合赛道上平均成功率达到92.5%,而对比基线方法只有58.8%。需要注意的是,这是仿真结果,并不是真实世界的成功率。
让人形机器人在复杂地形中灵活使用全身而不只是双脚,是走出平地演示、进入真实场景的关键一步。ACP用很少的人类数据就学会多种技能,为通用人形运动控制提供了一条更省数据的路线。