中科院GEAIR 2.0授粉机器人:柱头识别率92.8%,单朵作业不到10秒
· 来源:Interesting Engineering
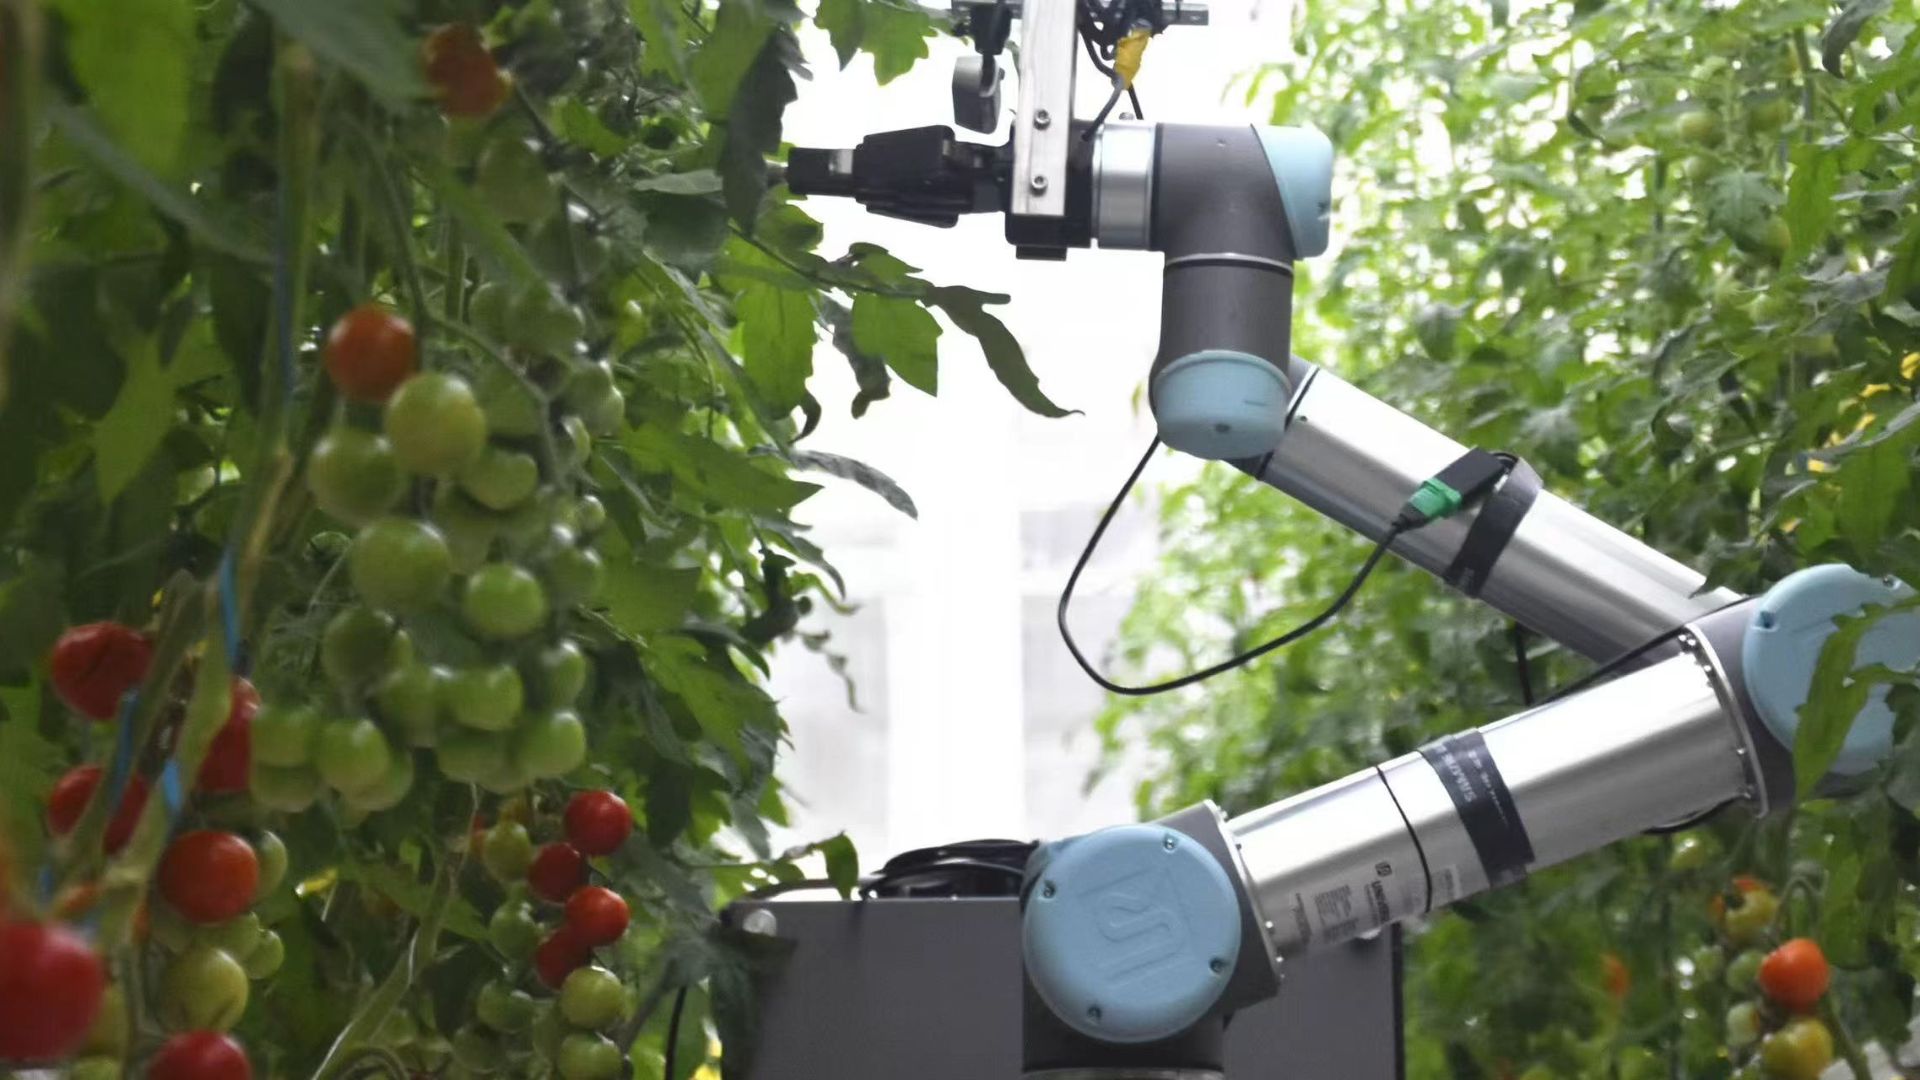
中科院遗传发育所在第33届北京种业大会展示双臂版育种授粉机器人,识别准确率从85%提升至92.8%,一次蘸粉可完成约50朵花授粉,针对的是育种环节最缺人手的窄时间窗作业。
2026年9月9日,在第33届中国北京种业大会上,中国科学院遗传与发育生物学研究所展示了升级版育种机器人GEAIR 2.0(Genome Editing combined with AI-based Robotics)。它要干的是杂交育种中最枯燥也最缺人的一环:人工授粉。
作物杂交授粉必须在花期的窄时间窗内完成,弯腰、俯身、重复操作,对人力和体能都是消耗。GEAIR 2.0以番茄花为演示对象,把这套流程自动化:柱头识别准确率从上一代的85%提升到92.8%,单朵花完成授粉用时不到10秒,一次蘸取花粉可支撑约50朵花的连续作业。
硬件上的主要改动,是把上一代的单柔性臂换成双臂结构。密植作物之间空间狭窄、枝叶交错,双臂在可达性和姿态调整上的余量明显更大,配合改进后的花朵识别,才把成功率推到九成以上。
研究团队给出的价值主张是三条:减少人工依赖、降低育种成本、把可作业时段从人力和天气条件中解放出来。这些都指向同一个背景——中国提出到2030年将粮食综合生产能力提升至7.25亿吨,而育种效率是这条链路上最靠前的变量之一。
需要留意的是,目前公布的指标基于番茄这一种作物的演示环境,跨作物、跨田间条件下的稳定性,以及整机成本与规模化部署的经济性,官方尚未披露可核验的数据。